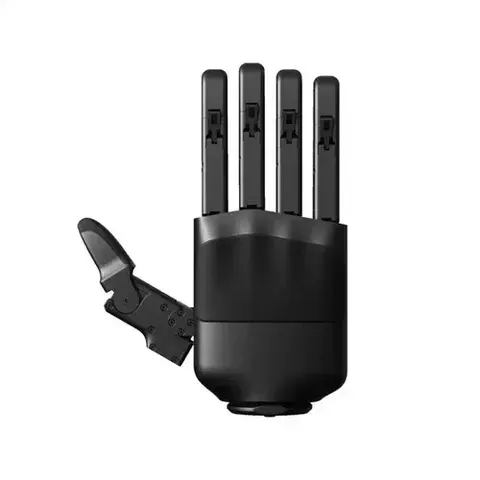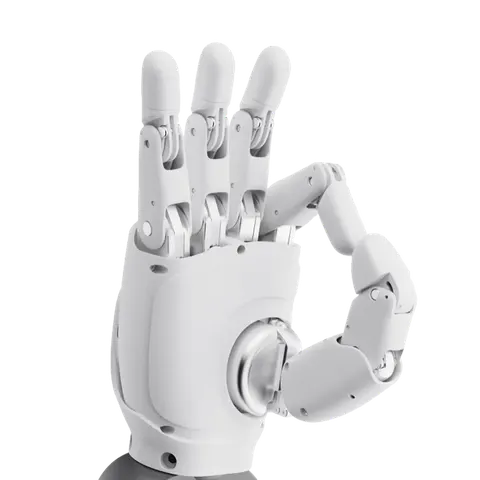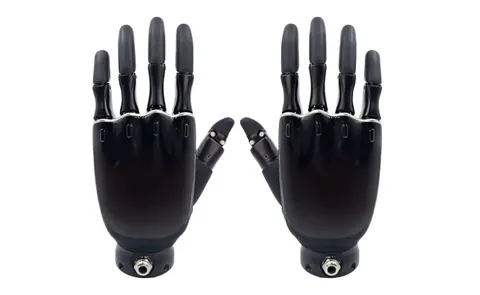
Inspire RobotsRH56DFTP (tactile series)
- Controlled DOF
- 6
- Moving joints
- 12
- Fingertip repeatability
- ±0.2 mm
Price on request
Compare multi-finger robotic hands and industrial grippers by their stated degrees of freedom, weight, sensing and interfaces. These are different mechanisms: finger count is not a DOF count, and optional tactile hardware is not included in every configuration. Confirm the exact model and control requirements before selection.
Active filters include only matching published specifications. Missing details remain unconfirmed.
No models match those filters. Tell us what you need—we source beyond the catalog.
Request a quote| Model | Tactile | Interface | Quote | |||||
|---|---|---|---|---|---|---|---|---|
| Inspire RobotsRH56DFTP (tactile series) | 12 | 6 | RH56DFTP: 5–17 tactile sensors by configuration | On request | On request | Ethernet | On request | Quote |
| UnitreeDex5-1 | 20 | 16 | Base Dex5-1 has no pressure array; 12 arrays / 94 sensors belong to Dex5-1P | 10 | 1100 | USB | On request | Quote |
| PaXiniDexH13 GEN2 | 13 | 13 | 1,140 ITPU GEN2 units; 3,420 tactile signal channels | 15 | On request | On request | On request | Quote |
| LinkerBotLinker Hand T20 | On request | On request | On request | On request | On request | On request | On request | Quote |
| AgiBotOmniHand 2025 (without tactile) | 16 | 10 | No tactile sensor array in the standard model. | On request | On request | CAN FD / RS-485 / USB | On request | Quote |
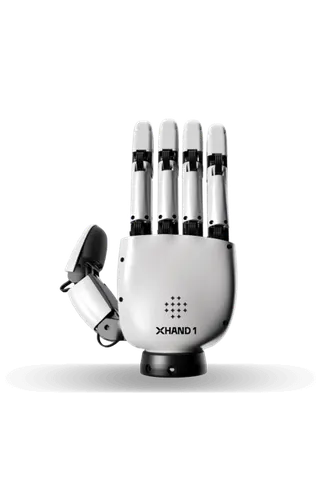
| Robot EraXHAND1 | 12 | 12 | Optional tactile package; confirm on the order | 15 | 1100 | On request | On request | Quote |
| BrainCoBrainCo × Tashan TS-F+ integration | On request | On request | TS-F+ sensing in the documented demonstration; delivered configuration to be specified | On request | On request | On request | On request | Quote |
| Stella RobotPantheon Hand 22 (hand–forearm assembly) | 22 | 17 | Manufacturer describes fingertip 3D force/tactile sensing | On request | 2260 | CAN FD | On request | Quote |
| UnitreeDex3-1 | 7 | 7 | Optional pressure-equipped configuration: 9 arrays with 33 sensing elements; confirm the quoted hand includes them. | On request | 710 | USB | From $7,800 | Quote |
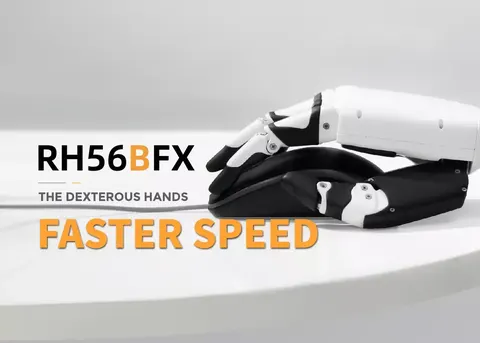
| Inspire RobotsRH56BFX | 6 | 6 | Integrated force sensors | On request | 540 | RS-485 | On request | Quote |
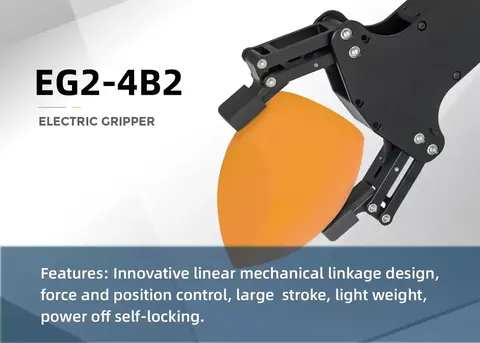
| Inspire RobotsEG2-4B2 | On request | On request | On request | On request | 223 | RS-485 | On request | Quote |
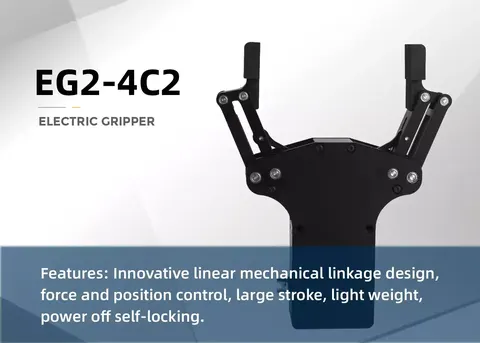
| Inspire RobotsEG2-4C2 | On request | On request | On request | On request | 231 | RS-485 | On request | Quote |
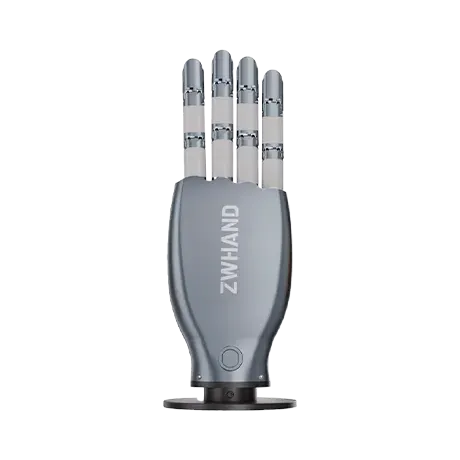
| ZWHANDDM17 | 17 | 17 | Flexible e-skin, 0.02 N/cm2 sensitivity, >=100 Hz sampling, >=1 million cycles | On request | On request | On request | On request | Quote |
| ZWHANDLM06 | 16 | 6 | Flexible e-skin, 0.02 N/cm2 sensitivity, >=100 Hz sampling | On request | On request | On request | On request | Quote |
| DH-RoboticsPGE-5-26 | On request | On request | On request | On request | 400 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGE-8-14 | On request | On request | On request | On request | 400 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-R | On request | On request | On request | On request | 500 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-20S | On request | On request | On request | On request | 350 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-20F | On request | On request | On request | On request | 500 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-26 | On request | On request | On request | On request | 450 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-30 | On request | On request | On request | On request | 550 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-50 | On request | On request | On request | On request | 700 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-100 | On request | On request | On request | On request | 925 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-ERG-20 | On request | On request | On request | On request | 1000 | Modbus RTU / RS-485 | On request | Quote |
| BrainCoRevo2 BASIC | 11 | 6 | Not fitted on BASIC | On request | On request | RS-485 / CAN FD | On request | Quote |
| BrainCoRevo2 PRO | 11 | 6 | No | On request | 383 | RS-485 / CAN FD / EtherCAT | On request | Quote |
| BrainCoRevo2 TOUCH | 11 | 6 | Yes - integrated tactile sensing | On request | 383 | RS-485 / CAN FD / EtherCAT | On request | Quote |
| OYMotionROH-A002 | On request | 6 | On request | On request | On request | UART / RS-485 / CAN | On request | Quote |
| OYMotionROH-AP001 | On request | On request | 0.1-25 N sensing range | On request | 640 | UART / RS-485 / CAN | On request | Quote |
| OYMotionROH-AP002 | On request | 6 | Finger force sensors and an 11 × 5 palm pressure matrix | On request | On request | On request | On request | Quote |
| OYMotionROH-AP003 | On request | On request | Melexis 3D tactile sensors | On request | On request | On request | On request | Quote |
| SRTSFG-FNC3-N2020 | On request | On request | On request | On request | On request | On request | On request | Quote |
| SRTSFG-FNC3-N4049 | On request | On request | On request | On request | On request | On request | On request | Quote |
| SRTSFG-FNC3-N6064 | On request | On request | On request | On request | On request | On request | On request | Quote |
| SRTSFG-SNM2-N4049 | On request | On request | On request | On request | On request | On request | On request | Quote |
| DH-RoboticsPGEA-2-10 | On request | On request | On request | On request | 150 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-15-10 | On request | On request | On request | On request | 150 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-15-26 | On request | On request | On request | On request | 500 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-50-26 | On request | On request | On request | On request | 500 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-100-26 | On request | On request | On request | On request | 600 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-15-40 | On request | On request | On request | On request | 600 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-50-40 | On request | On request | On request | On request | 600 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGEA-100-40 | On request | On request | On request | On request | 600 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGC-50-35 | On request | On request | On request | On request | 500 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGC-140-50 | On request | On request | On request | On request | 1000 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGC-300-60 | On request | On request | On request | On request | 1500 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsPGI-140-80 | On request | On request | On request | On request | 1000 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsAG-160-95 | On request | On request | On request | On request | 1000 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsAG-105-145 | On request | On request | On request | On request | 1300 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsDH-3 | On request | On request | On request | On request | 1680 | TCP/IP | On request | Quote |
| DH-RoboticsRGIC-35-12 | On request | On request | On request | On request | 640 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsRGI-100-14 | On request | On request | On request | On request | 1280 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsRGI-100-22 | On request | On request | On request | On request | 1400 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsRGI-100-30 | On request | On request | On request | On request | 1500 | Modbus RTU / RS-485 | On request | Quote |
| DH-RoboticsRGIC-100-35 | On request | On request | On request | On request | 650 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EMG-4 | On request | On request | On request | On request | 230 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-8S | On request | On request | On request | On request | 250 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-FS | On request | On request | On request | On request | 300 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-12 | On request | On request | On request | On request | 342 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-L | On request | On request | On request | On request | 400 | Modbus RTU / RS-485 | On request | Quote |
| HITBOTZ-EFG-20 | On request | On request | On request | On request | 458 | Modbus RTU / RS-485 | On request | Quote |
Compare the listed configurations. Confirm required options, operating conditions and current pricing with your quotation.
Prices are reference information, not offers. Confirm the exact configuration, quantity, destination, taxes and delivery terms in a written quote.
Request model-specific cycle-life test conditions, failure criteria, service history and replacement-part availability. A catalog listing alone does not establish reliability.
Start with the grasping task, required independent finger control and sensing needs. Compare the exact actuator layout and control interfaces; a higher DOF count alone does not establish suitability.
Sample availability and minimum order quantity depend on the model and supplier. Include the required quantity in your inquiry so these terms can be confirmed.
Manufacturers may report joints, independent actuators or both. Review the source definition and exact configuration. A finger count or an unspecified total must not be substituted for active DOF.
Provide the wrist flange, payload limit, power supply and communications requirements in your inquiry. Adapter availability, protocol support and controller compatibility require model-specific confirmation.